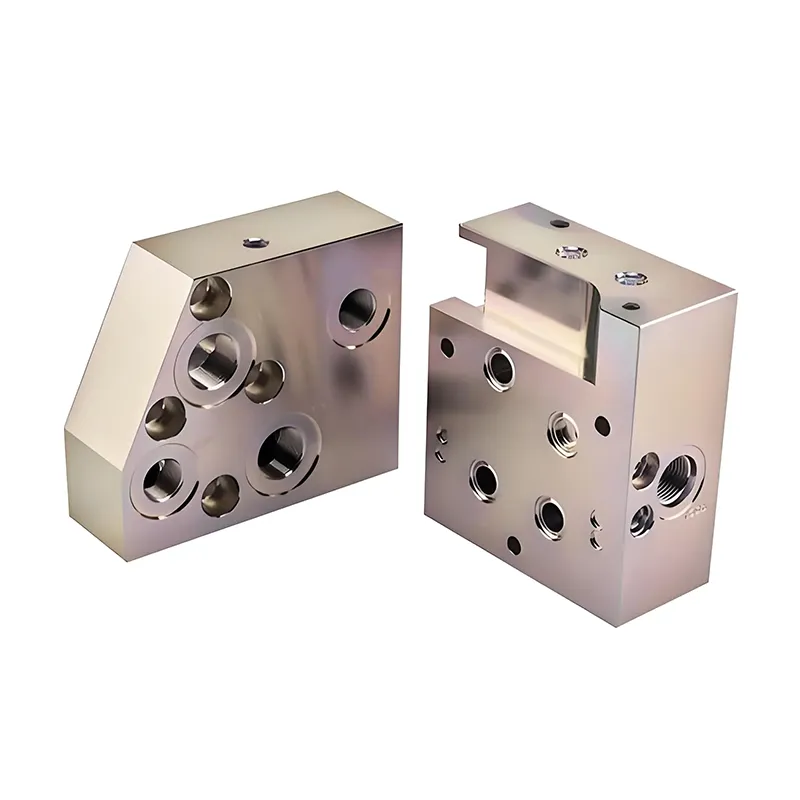
ロボットコンポーネントのプロトタイピングロボットの研究開発、機能検証、パフォーマンスの最適化の中核となるステップです。ロボットの高精度トランスミッション、複雑な動作ロジック、複数のシナリオへの適応性を活用して、設計ソリューションを物理的なプロトタイプに迅速に変換します。これらのプロトタイプは、構造の安定性、動作精度、耐荷重などの重要な指標をテストするために使用され、最終的に生産リスクを軽減します。その技術選択とプロセス設計は自動車部品のプロトタイピングと類似点を共有していますが、「高精度伝送」、「軽量」、「複数材料互換性」などのロボット固有の要件により重点を置いています。以下は、これらの主要な寸法の詳細な分析です。
ロボット部品プロトタイピングの中心的な目的と応用シナリオ
ロボット部品のプロトタイピングの中核は、機能の実現可能性を検証し、量産プロセスをリハーサルすることであり、主に次のシナリオに対応します。
精密トランスミッション検証: 減速機、ベアリング、ギアなどのコアトランスミッションコンポーネントについては、プロトタイプを使用して噛み合い精度と伝達効率 (例: 詰まりや異常ノイズの兆候がないか) をテストし、ロボットの動作誤差が ±0.01mm 以内であることを確認します (例: 産業用ロボットアーム)。
構造強度と荷重のテスト: ロボットアームのリンケージや本体フレームなどの耐荷重コンポーネントについては、大量生産後の「荷重による破損」のリスクを回避するために、プロトタイプを使用して実際の作業条件 (たとえば、5kg の荷重を運ぶなど) をシミュレートし、曲げ耐性と疲労耐性をテストします。動作の柔軟性の評価: ジョイント アセンブリやフレキシブル グリッパーなどの可動部品については、プロトタイプを使用して動作範囲 (回転角度、伸縮移動など)、応答速度 (把握動作の遅延など) を検証し、機械構造と制御ロジックを最適化します。
複数の材料の互換性テスト: ロボットでは多くの場合、「金属 + プラスチック + 柔軟な材料」の組み合わせが必要になります (例: 金属ジョイント + プラスチック ハウジング + シリコン グリッパー)。プロトタイプの検証では、さまざまな材料のアセンブリの互換性 (熱膨張係数の一致や接続の信頼性など) を検証する必要があります。
小バッチのカスタマイズ検証: 特殊なロボット (医療手術ロボットや防爆ロボットなど) の場合、シナリオ適応テスト (手術ロボットの無菌性、防爆ロボットの耐衝撃性など) には、プロトタイプの小バッチ (10 ~ 50 個) が必要です。
自動車部品の試作とは何ですか?
CNC切削工具の分類
WhatsApp
Wangdefu
Email
WDF